Сам симулятор расположен на сайте сайте и представляет собой, довольно проблематичную, на первый взгряд игрушку…
Космический челнок так и норовит улететь не туда… А точность с которой нужно попасть в шлюз составляет 20 см… по трем осям, а также по угловой скорости, скорости смещения и т.д.
Во мне заиграли патриотичные и стало обидно, за бывшую космическую держу, и я принял этот симулятор как вызов. Раз Маск решил показать сложность стыковки, и какие сложности их инженеры проходили, чтобы сделать программу автоматической стыковки, я решил написать, в свободное от работы время, программу на JavaScript, которая с легкостью состыкует Dragon и МКС в этом симуляторе.
Внимание! Данный алгоритм является «стебным», и не предназначал для использования его в реальных условиях. Автор не несет ответственности за любые прямые или косвенные убытки, нанесенные вашему космическому короблю или иным объектам при использовании данного алгоритма.
— Для начала немного истории.
Широко известный факт, что наш многоразовый космический корабль «Буран» был очень похож на американский челнок. А так же известно, что он летал всего только один раз, в отличии от американских «аналогов». Но мало кто знает, что его единственный полет был беспилотным. Он сам взлетел, сам приземлился и все это он сделал в очень плохие погодные условия. Американские Шатлы всегда приземлялись только в ручном режиме. Это было удивительно, принимая во внимание тот факт, что компьютеры раньше были не мощнее калькулятора. То, в теории, это не должно быть сложно, — подумал вчера вечером.
— Но дайте перейдем к сути. Что представляет собой симулятор на сайте SpaceX.
На старте мы видим общую информацию, что отклонение по всем параметрам должно быть в пределах 0.2 метра (20 см). Учитывая размеры станции и корабля, это довольно серьезное ограничение.
Запускаем симулятор и видим.

Сверху, справа и снузу центральной окружности — уговое отклонение коробля по трем осям.
Зеленым — текущее значение.
Синие — скорость в секунду с которым оно измениятся.
Слева смещение относительно, шлюза в метрах. Скорости смещения нет…
Контролёры управления внизу экрана представляют собой кнопки с дублированием их на клавиатуре.
Вот с них и начнем разбор программы, как наименее интересных.
Схема клавиатурных кнопок.

Левый блок отвечает за смещение относительно шлюза, а вот правый за смещение относительно осей.
Пишем, или находим в сети код, который умеет эмулировать клавиатруные нажатие на document. В моем случае код выглядел так.
function simulateKey(keyCode, type, modifiers) { var evtName = (typeof (type) === "string") ? "key" + type : "keydown"; var modifier = (typeof (modifiers) === "object") ? modifier : {}; var event = document.createEvent("HTMLEvents"); event.initEvent(evtName, true, false); event.keyCode = keyCode; for (var i in modifiers) { event[i] = modifiers[i]; } document.dispatchEvent(event); } function keyPress(keyCode) { simulateKey(keyCode) setTimeout(() => simulateKey(keyCode, "up"), 15); } Запишем коды кнопок:
let _accelerator = 69; let _brake = 81; let _translateLeft = 65; let _translateRigth = 68; let _translateUp = 87; let _translateDown = 83; let _left = 37; let _rigth = 39; let _up = 38; let _down = 40; let _rollRigth = 105; let _rollLeft = 103;Любая система управления подразумевает работу в цикле. Сделаем его наиболее простым, с шагом в 200 миллисекунд. За одно организуем счетчик, он нам еще понадобиться.
let index = 0; function A() { index++; setTimeout(A, 200); } A(); Вернемся к структуре сайта.
Его интересной особенностью является, что МКС рисуется на канвасе, а вот информация о состоянии нашего космического корабля нарисованы обычной разметкой. Такое чувство, что разработчики сайта предполагали, что найдутся подобные энтузиасты, кто захочет «автоматизировать» игру и дали им такую возможность… А может разметкой, было сделать, тупо, проще.
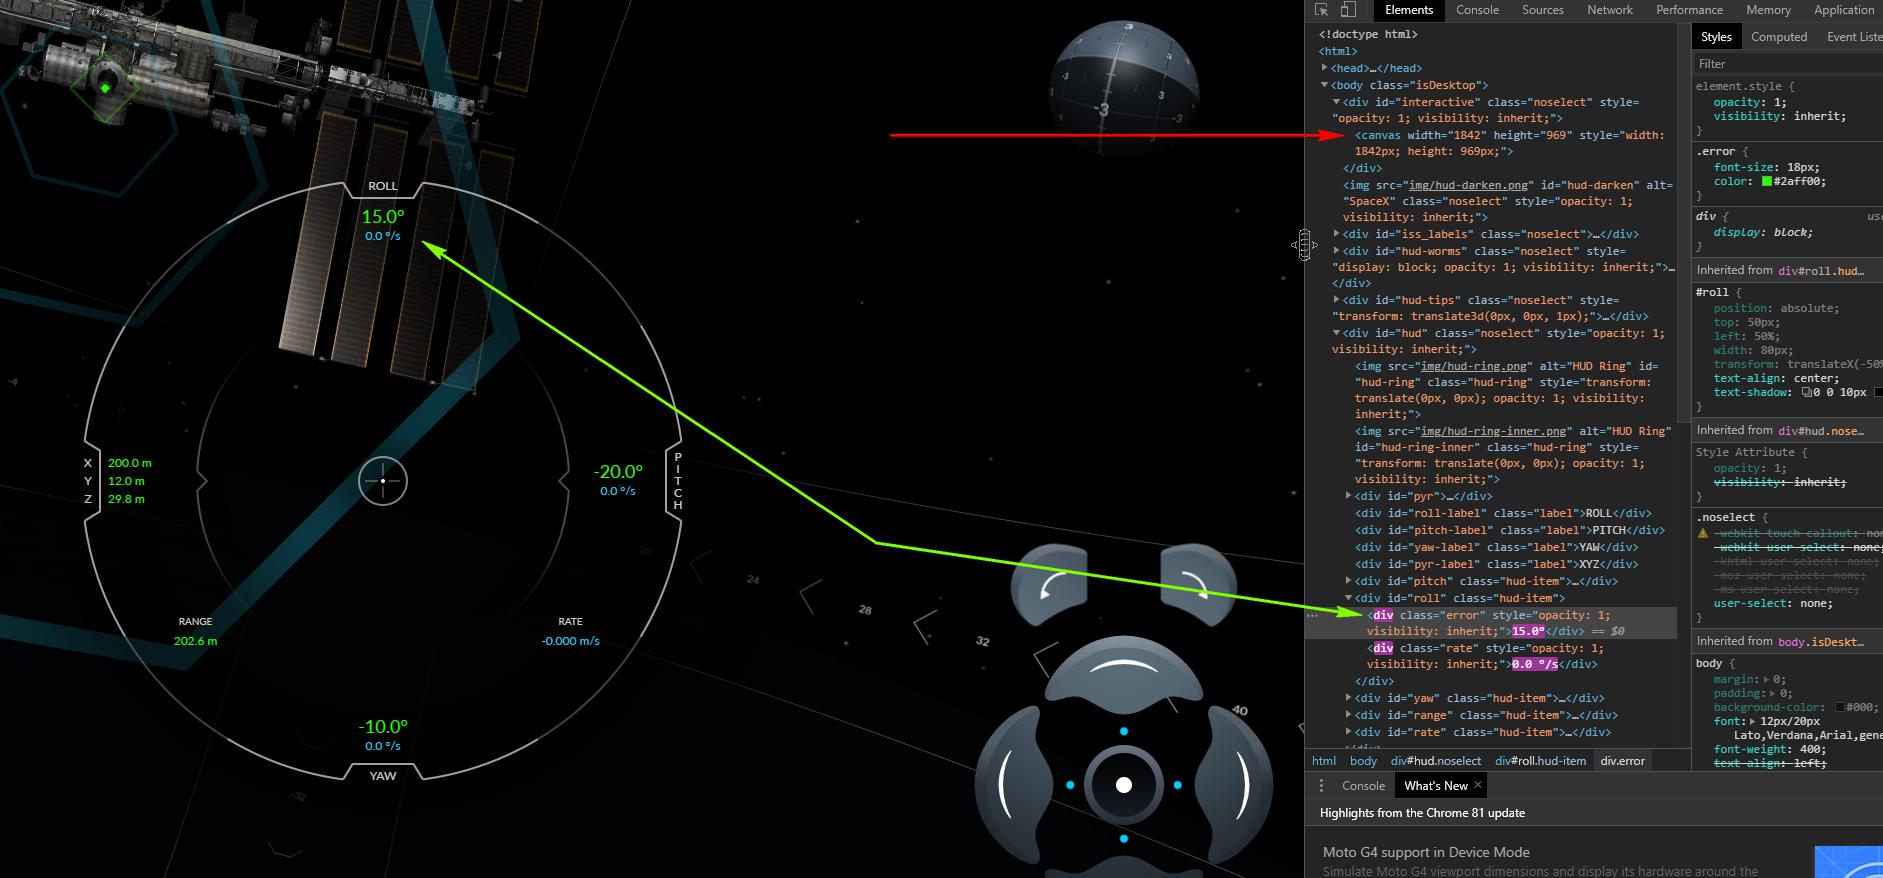
И так, допишем еще пару легких строк, дабы вытащить информацию о состоянии нашего космического аппарата.
let range = parseFloat($("#range .rate").outerText.split(' ')); let yDistance = parseFloat($("#y-range .distance").outerText.split(' ')[0]); let zDistance = parseFloat($("#z-range .distance").outerText.split(' ')[0]); let rollError = parseFloat($("#roll .error").outerText); let pitchError = parseFloat($("#pitch .error").outerText); let yawError = parseFloat($("#yaw .error").outerText); let rate = parseFloat($("#rate .rate").outerText.split(' ')[0]); Как можно заметить я вытащил далеко не всё. Я вытащил только значения смещения, но скорость изменения значений брать не стал и вот почему…
На самом деле, это уже третья итерация алгоритма. Сначала он представляя собой простой, который каждый 200 миллисекунд берет информацию о состоянии корабля и подгоняет его под 0.
Выглядело это так.
if (rollError !== -rollSpeed) { const rollLimit = (Math.abs(rollError) / 10); if (0 < rollError && rollSpeed < rollLimit) { keyPress(_rollRigth); } else if (rollError < -0 && -rollLimit < rollSpeed) { keyPress(_rollLeft); } }И на самом деле он вполне был рабочий. Особенно для угловых смещений. А для смещения по осям я использовал такой вариант.
const zLimit = (Math.abs(yawError) / 10); if (0 < zDistance && zSpeed < zLimit) { keyPress(_translateDown); } else if (zDistance < 0 && -1 < zSpeed) { keyPress(_translateUp); }Скорость смещения корабля относительно каждой из осей на экран не выводится, но её не сложно подсчитать.
function carculateSpeed() { let yDistance = parseFloat($("#y-range .distance").outerText.split(' ')[0]); let zDistance = parseFloat($("#z-range .distance").outerText.split(' ')[0]); ySpeed = yPrev - yDistance; yPrev = yDistance; zSpeed = zPrev - zDistance; zPrev = zDistance; setTimeout(carculateSpeed, 1000); } carculateSpeed();И получалось довольно сносно. Классическая схема управления с обратной связью. И пока корабль был на удалении от МКС мы летели себе вполне ровненько [так мне тогда казалось]. Но проблемы начинались возле самого корабля. На самом деле корабль сильно колбасило и попасть с точностью 0.2 метра было физически невозможно. Дело в том, что смешение нашего корабля происходило… скажем так в непрерывном пространстве (с большой точностью), а вот мы видели лишь десятые доли от этого. И естественно, пытаясь реагировать на них каждые 200 миллисекунд, у нас получалось очень сильные действия по регулированию. Мы слишком много раз «тыкали на кнопки» при малейшем отклонении. А чем ближе к кораблю, тем сильнее значения смещения начинали скакать и мы фактически еще больше раскачивали корабль… Увеличивая амплитуду его движения…
Нужно было где-то взять недостающую точность. Во второй итерации в решении данной задачи, я сам постарался посчитать уже только на основе смещения скорости. И да, так вроде тоже получалось неплохо, но это не решило проблему с движением…
А в чем суть проблемы движения? Ну смотрите, мы находим в космическом пространстве и нажимая на кнопки управление придаём ускорение кораблю в той или иной плоскости. Но как только мы отпускаем кнопку движение не прекращается. В космическом пространстве, в связи с вакуумом, нет никакого сопротивления. И как только мы придали импульс (нажатием кнопки) корабль нажал движение с этой скоростью… И его нужно как-то остановить. Остановить в симуляторе довольно легко – нужно дать обратный импульс.
Но на второй итерации решения, увеличенная точность ошибки не давала мне ответа о том, как мне корректировать скорость…
И вот здесь нам и потребовался «циркуль». Капитан любого корабля/судна должен рассчитывать маршрут заранее. Если он даст команду сбросить скорость после того как войдет в порт, то вряд ли он ювелирно пришвартуется. А нам, как раз, это и нужно.
Нам нужно рассчитать маршрут, капитаны обычно это делают с помощью циркуля с дискретным состоянием его наконечников. И сделаем тоже самое. Будем рассчитывать маршрут на секунду вперед, которая будет включать в себя пять итераций нажатий на кнопки ну или не будет…
if (index % 5 === 0) { carculatePath(roll, rollError); carculatePath(pitch, pitchError); carculatePath(yaw, yawError); carculatePath(y, yDistance); carculatePath(z, zDistance); }Функция carculatePath, исходя их текущего значения отклонении, рассчитывает 5 шагов которые по идее должны это уклонение свести к 0. Необязательно на этой итерации, но каждый раз мы должны приближаться к заветному нулю в свой собственной более детальной сетке.
function carculatePath(data, value) { data.path = []; if (data.prev === value) { data.speed = 0; } for (let i = 0; i < 5; i++) { if (0 < value + data.speed * (i + 1)) { data.speed -= 0.1; data.path.push(-1); } else if (value + data.speed * (i + 1) < -0) { data.speed += 0.1; data.path.push(1); } else if (i > 0) { if (0 < data.speed) { data.speed -= 0.1; data.path.push(-1); } else if (data.speed < 0) { data.speed += 0.1; data.path.push(1); } else { data.path.push(0); } } else { data.path.push(0); } } data.prev = value; }Собственно всё, мы рассчитываем маршрут каждую «равную» секунду (index % 5 === 0) и теперь нужно просто идти этим курсом.
let rollStep = roll.path[index % 5]; if (0 < rollStep) { keyPress(_rollLeft); } else if (rollStep < 0) { keyPress(_rollRigth); } let pitchStep = pitch.path[index % 5]; if (0 < pitchStep) { keyPress(_up); } else if (pitchStep < 0) { keyPress(_down); } let yawStep = yaw.path[index % 5]; if (0 < yawStep) { keyPress(_left); } else if (yawStep < 0) { keyPress(_rigth); } let yStep = y.path[index % 5]; if (0 < yStep) { keyPress(_translateRigth); } else if (yStep < 0) { keyPress(_translateLeft); } let zStep = z.path[index % 5]; if (0 < zStep) { keyPress(_translateUp); } else if (zStep < 0) { keyPress(_translateDown); } Единственный расчет, который уцелел еще с первой итерации, это сближение с кораблем.
Тут довольно всё, хорошо, мы, на относительно малом ходу, движемся вперед
const rangeLimit = Math.min(Math.max((Math.abs(range) / 100), 0.05), 2); if (-rate < rangeLimit) { keyPress(_accelerator); } else if (-rangeLimit < -rate) { keyPress(_brake); } Под спойлером полный код. Вы моете сами проверить его робоспособность на сайте iss-sim.spacex.com
function simulateKey(keyCode, type, modifiers) { var evtName = (typeof (type) === "string") ? "key" + type : "keydown"; var modifier = (typeof (modifiers) === "object") ? modifier : {}; var event = document.createEvent("HTMLEvents"); event.initEvent(evtName, true, false); event.keyCode = keyCode; for (var i in modifiers) { event[i] = modifiers[i]; } document.dispatchEvent(event); } function keyPress(keyCode) { simulateKey(keyCode) setTimeout(() => simulateKey(keyCode, "up"), 15); } let _accelerator = 69; let _brake = 81; let _translateLeft = 65; let _translateRigth = 68; let _translateUp = 87; let _translateDown = 83; let _left = 37; let _rigth = 39; let _up = 38; let _down = 40; let _rollRigth = 105; let _rollLeft = 103; let index = 0; roll = { path: [0, 0, 0, 0, 0], prev: 0, speed: 0, } pitch = { path: [0, 0, 0, 0, 0], prev: 0, speed: 0, } yaw = { path: [0, 0, 0, 0, 0], prev: 0, speed: 0, } z = { path: [0, 0, 0, 0, 0], prev: 0, speed: 0, } y = { path: [0, 0, 0, 0, 0], prev: 0, speed: 0, } function carculatePath(data, value) { data.path = []; if (data.prev === value) { data.speed = 0; } for (let i = 0; i < 5; i++) { if (0 < value + data.speed * (i + 1)) { data.speed -= 0.1; data.path.push(-1); } else if (value + data.speed * (i + 1) < -0) { data.speed += 0.1; data.path.push(1); } else if (i > 0) { if (0 < data.speed) { data.speed -= 0.1; data.path.push(-1); } else if (data.speed < 0) { data.speed += 0.1; data.path.push(1); } else { data.path.push(0); } } else { data.path.push(0); } } data.prev = value; } function A() { let range = parseFloat($("#range .rate").outerText.split(' ')); let yDistance = parseFloat($("#y-range .distance").outerText.split(' ')[0]); let zDistance = parseFloat($("#z-range .distance").outerText.split(' ')[0]); let rollError = parseFloat($("#roll .error").outerText); let pitchError = parseFloat($("#pitch .error").outerText); let yawError = parseFloat($("#yaw .error").outerText); let rate = parseFloat($("#rate .rate").outerText.split(' ')[0]); if (index % 5 === 0) { carculatePath(roll, rollError); carculatePath(pitch, pitchError); carculatePath(yaw, yawError); carculatePath(y, yDistance); carculatePath(z, zDistance); } let rollStep = roll.path[index % 5]; if (0 < rollStep) { keyPress(_rollLeft); } else if (rollStep < 0) { keyPress(_rollRigth); } let pitchStep = pitch.path[index % 5]; if (0 < pitchStep) { keyPress(_up); } else if (pitchStep < 0) { keyPress(_down); } let yawStep = yaw.path[index % 5]; if (0 < yawStep) { keyPress(_left); } else if (yawStep < 0) { keyPress(_rigth); } let yStep = y.path[index % 5]; if (0 < yStep) { keyPress(_translateRigth); } else if (yStep < 0) { keyPress(_translateLeft); } let zStep = z.path[index % 5]; if (0 < zStep) { keyPress(_translateUp); } else if (zStep < 0) { keyPress(_translateDown); } const rangeLimit = Math.min(Math.max((Math.abs(range) / 100), 0.05), 2); if (-rate < rangeLimit) { keyPress(_accelerator); } else if (-rangeLimit < -rate) { keyPress(_brake); } index++; setTimeout(A, 200); } A();
Собственно все. Всем спасибо за прочтение 🙂
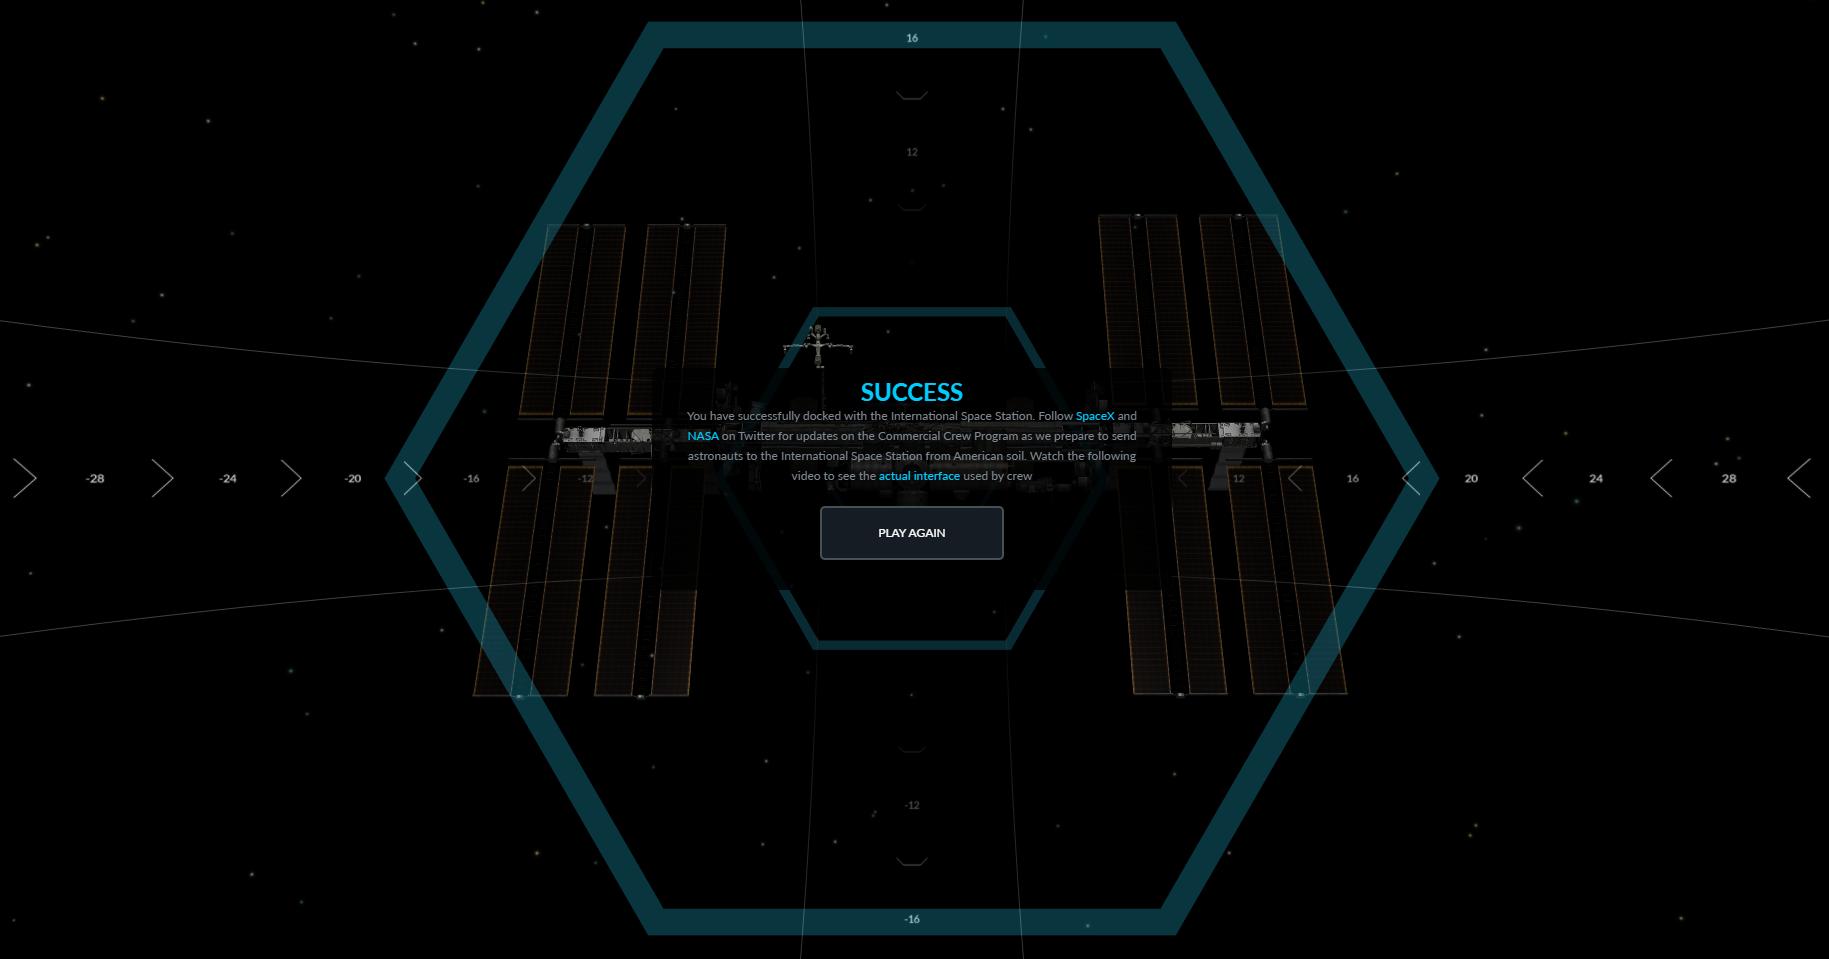
П.С.
Да я немного хайпанул и поприкалывался. Не воспринимайте статью в серьез, я хотел почувствовать себя космонавтом, как Гагарин Юрий Алексеевич… Хотя это скорее инженерная работа Королёва Сергея Павловича, который к сожалению, так и не побывал в космосе, о котором мечтал…
ссылка на оригинал статьи https://habr.com/ru/post/502072/
Добавить комментарий