Цель статьи – рассказать о нашем самом первом пользовательском опыте Baikal-U, обменяться опытом с другими пользователями этого чипа и, возможно, привлечь внимание сообщества к новому МК, т. к. один из факторов, влияющих на его массовость и счастливую долгую жизнь, это спрос рынка. В рамках статьи и обсуждений “пробежимся” по “быстрому старту”, настроим отладку через связку OpenOCD + GDB + VS Code, помигаем светодиодом, оно же “Hello world” на микроконтроллерном 😉 и наметим планы на будущее. План выглядит небольшим “вошли и вышли, приключение на 20 минут”, но обо всём по порядку. Большая часть информации будет пересекаться с официальной документацией на сайте BE, но постарался из всего многообразия сделать “выжимку” и описать, как обойти “подводные камни”.
Почему именно Baikal-U? Мы как разработчики телекоммуникационного оборудования, сторонники локального развития в целом всей “пищевой цепочки” от компонентов до готовых систем связи, поэтому проводим тесты подходящих по параметрам отечественных компонентов и постепенно внедряем их в наше оборудование. Недавно мы, в Т8, для ряда новых устройств начали использовать отечественный микроконтроллер (МК) Baikal-U (BE U-1000). Выбрать подходящий микроконтроллер — только начало. Дальше предстоит пройти весь инженерный путь: от изучения документации и разработки аппаратной платформы до запуска периферии, написания ПО, интеграции и комплексного тестирования. Каждый этап приносит свои задачи, особенности и, порой, неожиданные проблемы. Поэтому начнем с первого запуска Baikal-U и нашего опыта работы с ним.
Отдельная благодарность коллегам @retrodolivo и @georgyru за помощь в настройке отладки!
0. Технический задел
Экспериментировать буду на отладочной плате “EVU-BA-2.3” с Baikal-U на борту. Если кратко, то Baikal-U — это универсальный микроконтроллер на открытой архитектуре RISC-V с тремя ядрами. Два CloudBEAR BR-350 и один CloudBEAR BM-310, 192 КБ SRAM (в т. ч. 160 КБ TCM), 256 КБ eFLASH и 2х16 МБ (XIP режим).
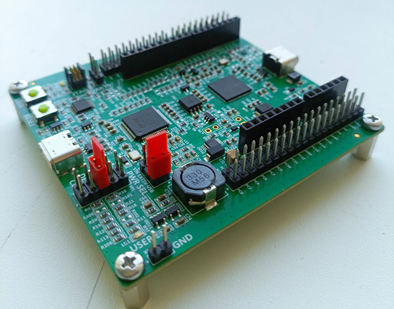
Техническое описание отладочных плат можно почитать тут. Новая ревизия платы доступна здесь (там для юр. лиц, надеюсь, что в ближайшее время и для физ. лиц будут готовы продать 😉). Сам микроконтроллер доступен тут и тут. Тестировать буду на ОС Windows 10 (сборка 19044.1526).
1. Быстрый старт
Воспользуюсь быстрым стартом на сайте “Байкала”. Там в самой инструкции всё неплохо расписано, поэтому я остановлюсь только на моментах, которые вызвали сложности. Основные сложности были связаны с DFU и, забегая в следующую главу, драйверами USB и настройкой точек останова. В общем, я прошёл по граблям за вас.
1.1 Скачиваю комплект для разработки программного обеспечения (SDK). Использовать буду версию 2.3.0 от 3 июля 2026.
1.2 Распаковываю, путь будет такой: C:\habr\mcu-sdk-windows_2.3.0_20260703
1.3 В инструментах есть bat-файл, прописывающий инструменты для сборки в Path. Запустим C:\habr\mcu-sdk-windows_2.3.0_20260703\Tools\toolchain\xpack-windows-build-tools\add_to_path.bat. Вывод cmd “Успех. Указанное значение сохранено.”, но новый путь в Path не нашел. Прописал C:\habr\mcu-sdk-windows_2.3.0_20260703\Tools\toolchain\xpack-windows-build-tools\bin вручно.
ВНИМАНИЕ, если в вашей системе уже есть утилита make, то могут возникнуть конфликты при попытке сборки проектов.
1.4 Собираю проект из “Быстрого старта”! Для отладочной платы входной аргумент BOARD=[тип платы] можно не указывать.
cd C:\habr\mcu-sdk-windows_2.3.0_20260703\Projects\HAL_examples\UART\UART_printfC:\habr\mcu-sdk-windows_2.3.0_20260703\Projects\HAL_examples\UART\UART_printf>make[CC ] bmcu_cru.c -> bmcu_cru.o[CC ] bmcu_uart.c -> bmcu_uart.o[CC ] bmcu_gpio.c -> bmcu_gpio.o[CC ] bmcu_i2c.c -> bmcu_i2c.o[CC ] button.c -> button.o[CC ] led.c -> led.o[CC ] serial.c -> serial.o[CC ] i2c2.c -> i2c2.o[CC ] tusb320.c -> tusb320.o[CC ] main.c -> main.o[CC ] syscalls.c -> syscalls.o[AS ] startup_c0_c1.S -> startup_c0_c1.o[LD ] generated.ld : UART_printf.elfMemory region Used Size Region Size %age Used ROM: 11920 B 256 KB 4.55% RAM: 424 B 32 KB 1.29%Size of C:/habr/mcu-sdk-windows_2.3.0_20260703/Projects/HAL_examples/UART/UART_printf/output/debug/UART_printf.elf: text data bss dec hex filename 11826 92 332 12250 2fda C:/habr/mcu-sdk-windows_2.3.0_20260703/Projects/HAL_examples/UART/UART_printf/output/debug/UART_printf.elf Build ID: 9ce9048e790de1d07c86a96d9deff96c28fb7bf8[BIN] UART_printf.elf -> UART_printf.bin[HEX] UART_printf.elf -> UART_printf.hex[DIS] UART_printf.elf -> UART_printf.disasm[LSS] UART_printf.elf -> UART_printf.lss[SYM] UART_printf.elf -> UART_printf.sym
Забегая вперед, соберу проект GPIO_LEDBlink, который будем использовать при настройке отладки (в следующем разделе).
Скрытый текст. Сборка проекта GPIO_LEDBlink
cd C:\habr\mcu-sdk-windows_2.3.0_20260703\Projects\HAL_examples\GPIO\GPIO_LEDBlinkC:\habr\mcu-sdk-windows_2.3.0_20260703\Projects\HAL_examples\GPIO\GPIO_LEDBlink>make[CC ] bmcu_cru.c -> bmcu_cru.o[CC ] bmcu_gpio.c -> bmcu_gpio.o[CC ] bmcu_i2c.c -> bmcu_i2c.o[CC ] bmcu_uart.c -> bmcu_uart.o[CC ] button.c -> button.o[CC ] led.c -> led.o[CC ] serial.c -> serial.o[CC ] i2c2.c -> i2c2.o[CC ] tusb320.c -> tusb320.o[CC ] main.c -> main.o[CC ] syscalls.c -> syscalls.o[AS ] startup_c0_c1.S -> startup_c0_c1.o[LD ] generated.ld : GPIO_LEDBlink.elfMemory region Used Size Region Size %age Used ROM: 8476 B 256 KB 3.23% RAM: 424 B 32 KB 1.29%Size of C:/habr/mcu-sdk-windows_2.3.0_20260703/Projects/HAL_examples/GPIO/GPIO_LEDBlink/output/debug/GPIO_LEDBlink.elf: text data bss dec hex filename 8382 92 332 8806 2266 C:/habr/mcu-sdk-windows_2.3.0_20260703/Projects/HAL_examples/GPIO/GPIO_LEDBlink/output/debug/GPIO_LEDBlink.elf Build ID: ad133b112d005d73cb38681b19205bd23b394ff0[BIN] GPIO_LEDBlink.elf -> GPIO_LEDBlink.bin[HEX] GPIO_LEDBlink.elf -> GPIO_LEDBlink.hex[DIS] GPIO_LEDBlink.elf -> GPIO_LEDBlink.disasm[LSS] GPIO_LEDBlink.elf -> GPIO_LEDBlink.lss[SYM] GPIO_LEDBlink.elf -> GPIO_LEDBlink.sym
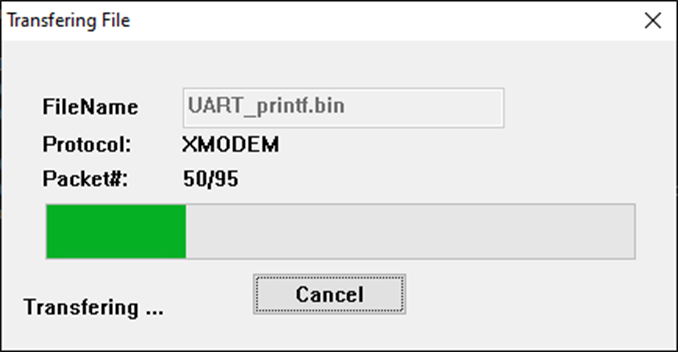
1.5 Попробую загрузить и исполнить собранные образы ВПО. Через DFU загрузить у меня не получилось. Ошибка была следующая: Cannot open DFU device cafe:2303. Долго разбираться не стал, сразу перешел на “Запись и исполнение программы через UART”. Скачал ExtraPuTTy. Не буду тут дублировать инструкцию. В результате файл через XMODEM загрузился, в PuTTy пришла заветная отладочная строка “UART printf example”:
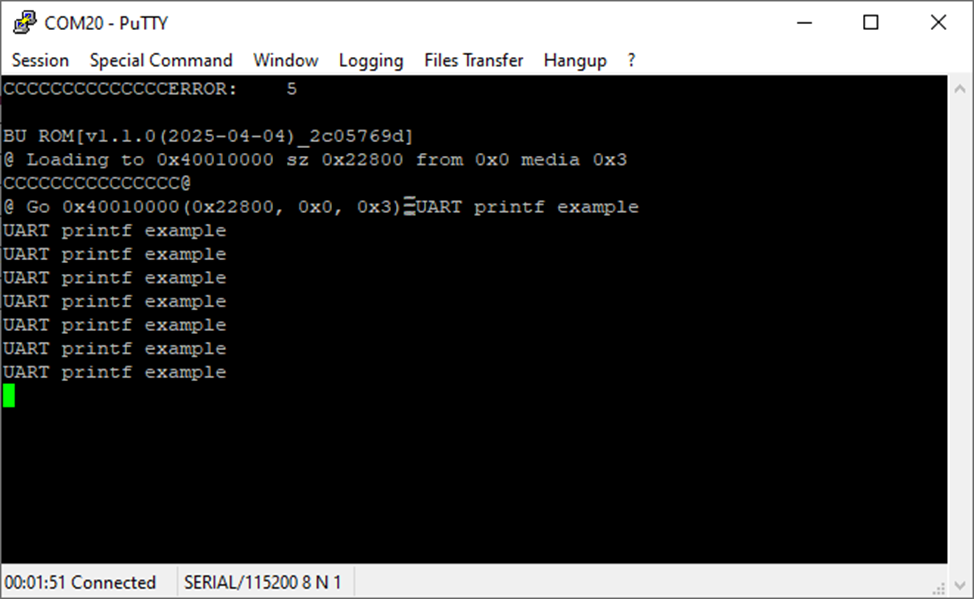
В итоге “Быстрого старта” проверил, что основной функционал “EVU-BA-2.3” с Baikal-U на борту работает, теперь перейду к самому интересному и более близкому к реальному процессу разработки.
2. Настройка отладки через OpenOCD + GDB + VS Code
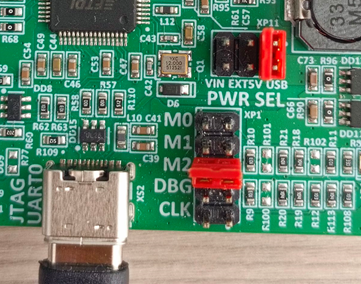
2.1 Для того чтобы корректно подключиться, установлю перемычки на XP1 на M2 и XP11 на USB (см. фотографию). Тут можно посмотреть детальную схемотехнику и понять, на что влияют перемычки. А мы пока приступаем к запуску отладочных инструментов, включая USB-кабель между ПК и разъемом XS2 отладочной платы.
2.2 Запускаю OpenOCD, который уже есть в инструментах SDK и конфигурацию EVU_BA_2_3.cfg, после чего можем увидеть следующую ошибку:
cd C:/habr/mcu-sdk-windows_2.3.0_20260703/Tools/OpenOCD/binopenocd -f C:/habr/mcu-sdk-windows_2.3.0_20260703/Tools/OpenOCD/share/openocd/scripts/board/baikal/EVU_BA_2_3.cfgOpen On-Chip Debugger 0.12.0+dev-g87e4b69bb (2025-10-26-13:11)Licensed under GNU GPL v2For bug reports, read http://openocd.org/doc/doxygen/bugs.htmlError: libusb_open() failed with LIBUSB_ERROR_NOT_FOUNDError: unable to open ftdi device with description '*', serial '*' at bus location '*'Error: [CORE_0] Unsupported DTM version: -1Error: [CORE_0] Could not identify target type.Error: [CORE_1] Unsupported DTM version: -1Error: [CORE_1] Could not identify target type.Error: [CORE_2] Unsupported DTM version: -1Error: [CORE_2] Could not identify target type.
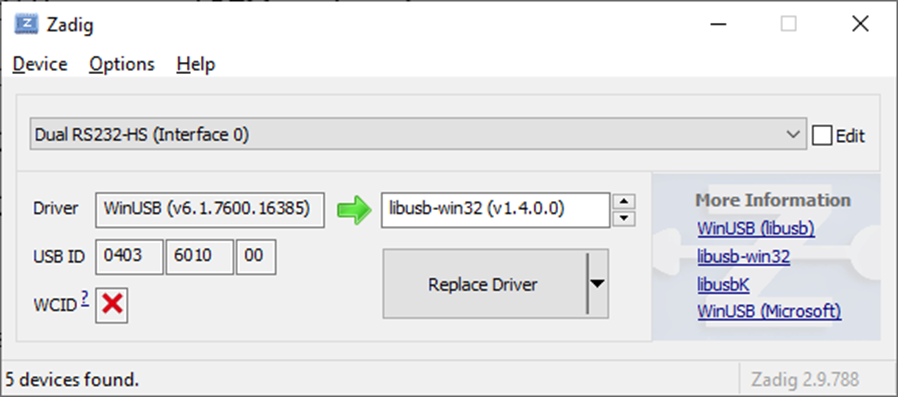
Чтобы исправить ошибку, изменим драйвера. Для этого воспользуюсь утилитой Zadig, которую разработчики SDK заботливо положили в архив: C:\habr\mcu-sdk-windows_2.3.0_20260703\Tools\zadig-2.9.exe
Нажимаем “Options” и “List All Devices”. В появившемся списке ниже выбираем Dual RS232-HS (Interface 0) и ставим “libusb-win32 (v1.4.0.0)” или “libusbK (v.3.1.0.0)” (у меня заработало с libusbK, у коллеги с libusb-win32). Нажимаем “Install Driver” или “Replace Driver”. Повторяем для Dual RS232-HS (Interface 1).
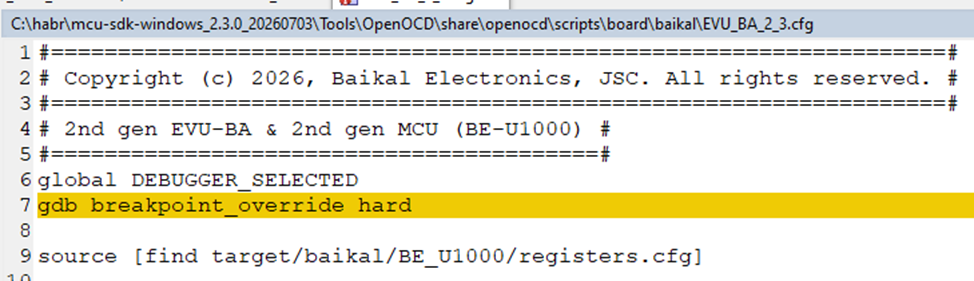
ВАЖНО! Забегая вперед, чтобы работали точки останова (breakpoints), нужно в EVU_BA_2_3.cfg добавить строчку gdb breakpoint_override hard. Эта команда принудительно заменяет все обычные программные точки останова, запрашиваемые отладчиком GDB, на аппаратные точки останова (hardware breakpoints).
Снова пробую запустить OpenOCD в отдельном окне терминала, теперь вывод в консоль такой:
cd C:/habr/mcu-sdk-windows_2.3.0_20260703/Tools/OpenOCD/binopenocd -f C:/habr/mcu-sdk-windows_2.3.0_20260703/Tools/OpenOCD/share/openocd/scripts/board/baikal/EVU_BA_2_3.cfgOpen On-Chip Debugger 0.12.0+dev-g87e4b69bb (2025-10-26-13:11)Licensed under GNU GPL v2For bug reports, read http://openocd.org/doc/doxygen/bugs.htmlInfo : clock speed 500 kHzInfo : JTAG tap: riscv.cpu2 tap/device found: 0x1bafa001 (mfg: 0x000 (<invalid>), part: 0xbafa, ver: 0x1)Info : JTAG tap: riscv.cpu1 tap/device found: 0x1bafa001 (mfg: 0x000 (<invalid>), part: 0xbafa, ver: 0x1)Info : JTAG tap: riscv.cpu0 tap/device found: 0x1bafa001 (mfg: 0x000 (<invalid>), part: 0xbafa, ver: 0x1)Info : [CORE_0] datacount=2 progbufsize=16Info : [CORE_0] Disabling abstract command reads from CSRs.Info : [CORE_0] Disabling abstract command writes to CSRs.Info : [CORE_0] Examined RISC-V coreInfo : [CORE_0] XLEN=32, misa=0x40903127[CORE_0] Target successfully examined.Info : [CORE_0] Examination succeedInfo : [CORE_0] starting gdb server on 3336Info : Listening on port 3336 for gdb connectionsInfo : [CORE_1] starting gdb server on 3337Info : Listening on port 3337 for gdb connectionsInfo : [CORE_2] starting gdb server on 3338Info : Listening on port 3338 for gdb connectionsCORE_0 halted due to debug-request.Info : Listening on port 6667 for tcl connectionsInfo : Listening on port 4445 for telnet connectionsInfo : [CORE_1] datacount=2 progbufsize=16Info : [CORE_1] Disabling abstract command reads from CSRs.Info : [CORE_1] Disabling abstract command writes to CSRs.Info : [CORE_1] Examined RISC-V coreInfo : [CORE_1] XLEN=32, misa=0x4010b127[CORE_1] Target successfully examined.Info : [CORE_1] Examination succeedInfo : [CORE_2] datacount=2 progbufsize=16Info : [CORE_2] Disabling abstract command reads from CSRs.Info : [CORE_2] Disabling abstract command writes to CSRs.Info : [CORE_2] Examined RISC-V coreInfo : [CORE_2] XLEN=32, misa=0x40101106[CORE_2] Target successfully examined.Info : [CORE_2] Examination succeed
Не закрываем это окно.
2.3 Теперь запущу GDB. Можно для проверки, что GDB отвечает корректно, запустить в окне cmd с конфигурацией C:/habr/mcu-sdk-windows_2.3.0_20260703/Tools/scripts/bmcu.gdb:
cd C:/habr/mcu-sdk-windows_2.3.0_20260703/Tools/toolchain/riscv32-none-elf/bin/riscv32-none-elf-gdb.exe -x C:/habr/mcu-sdk-windows_2.3.0_20260703/Tools/scripts/bmcu.gdbGNU gdb (crosstool-NG Baikal rv32) 16.3Copyright (C) 2024 Free Software Foundation, Inc.License GPLv3+: GNU GPL version 3 or later <http://gnu.org/licenses/gpl.html>This is free software: you are free to change and redistribute it.There is NO WARRANTY, to the extent permitted by law.Type "show copying" and "show warranty" for details.This GDB was configured as "--host=x86_64-host_w64-mingw32 --target=riscv32-none-elf".Type "show configuration" for configuration details.For bug reporting instructions, please see:<https://www.gnu.org/software/gdb/bugs/>.Find the GDB manual and other documentation resources online at: <http://www.gnu.org/software/gdb/documentation/>.For help, type "help".Type "apropos word" to search for commands related to "word".warning: No executable has been specified and target does not supportdetermining executable automatically. Try using the "file" command.0x4000124c in ?? ()(gdb)
Если вывод в cmd такой, то всё работает корректно. Можем пока закрыть cmd с GDB.
2.4 Теперь настрою отладку через VS Code. Устанавливаем VS Code если его у вас нет 😀. Для отладки будем использовать расширение “cortex-debug” (использовал версию 1.12.1).
Устанавливаем. Для настройки создадим в примере проекта C:\habr\mcu-sdk-windows_2.3.0_20260703\Projects\HAL_examples\GPIO\GPIO_LEDBlink (да-да, именно тот, который мы собирали в п.1.4) папку “.vscode” и там создаем «launch.json» со следующим наполнением:
{ "version": "0.2.0", "configurations": [ { "name": "beu1000_debug", "cwd": "${workspaceFolder}", "executable": "C:/habr/mcu-sdk-windows_2.3.0_20260703/Projects/HAL_examples/GPIO/GPIO_LEDBlink/output/debug/GPIO_LEDBlink.elf", "request": "launch", "type": "cortex-debug", "servertype": "external", "gdbTarget": "localhost:3336", "gdbPath": "C:/habr/mcu-sdk-windows_2.3.0_20260703/Tools/toolchain/riscv32-none-elf/bin/riscv32-none-elf-gdb.exe", "svdFile": "C:/habr/mcu-sdk-windows_2.3.0_20260703/Tools/svd/be_u1000.svd", "showDevDebugOutput": "raw", "preLaunchCommands": [ "source C:/habr/mcu-sdk-windows_2.3.0_20260703/Tools/scripts/bmcu.gdb" ], "overrideLaunchCommands": [ //< Erase eFlash "bmcu eFlash erase", "bmcu reset", //< Load eFlash "file C:/habr/mcu-sdk-windows_2.3.0_20260703/Projects/HAL_examples/GPIO/GPIO_LEDBlink/output/debug/GPIO_LEDBlink.elf", "load", //< Run "break main" ] }, ]}
Пути указал абсолютные, чтобы было более явно видно, что имею ввиду.
“servertype”: “external” — подразумевается, что будет использоваться OpenOCD, который был запущен в п.2.2. Встроенное указание cortex-debug на “оpenocd” “из коробки” не заработало.
“preLaunchCommands” как раз та команда, которую мы проверяли в п.2.3.
“overrideLaunchCommands” взято минимальное количество команд, которые в том числе описаны в “bmcu.gdb”.
Не забываем проверить, что в фоне работает OpenOCD.
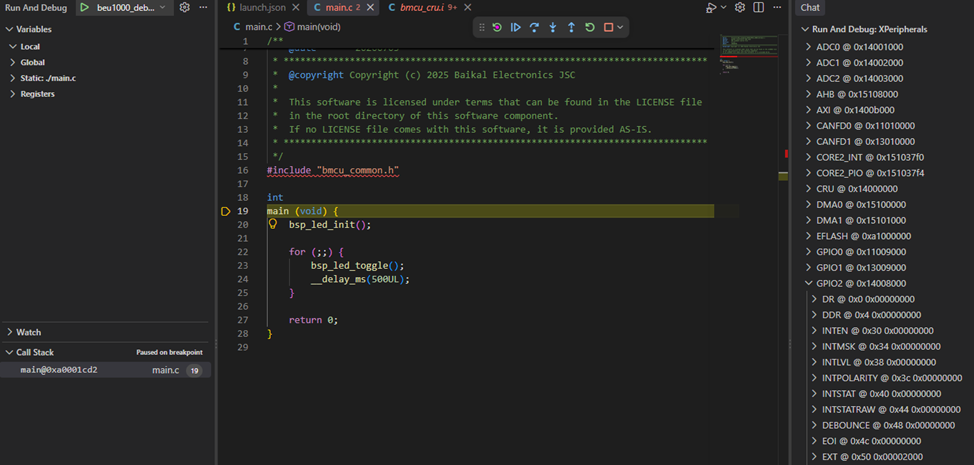
2.5 Запускаю отладку из VS Code (нажимаю F5):
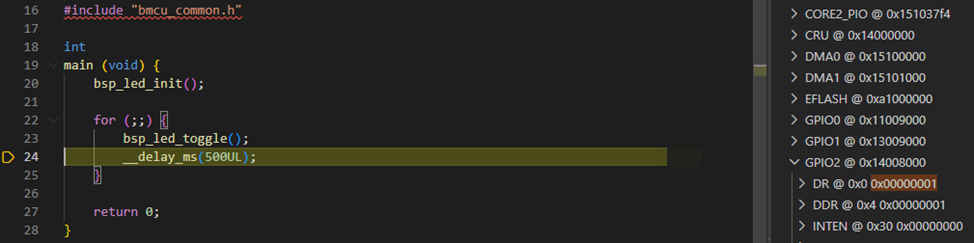
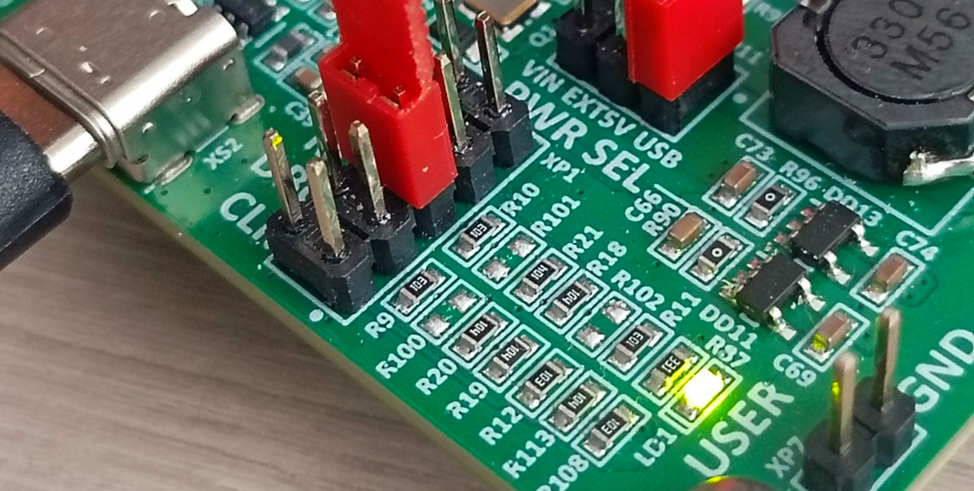
Шагаю (F10) и даже видим, что значения регистров меняется (не зря подключили be_u1000.svd), а светодиод на плате тоже то включается, то выключается:
Заключение
Хотел бы отметить, что в рамках данной статьи реализован демонстрационный вариант. Безусловно, это не самые оптимальные конфигурации launch.json. Сюда можно добавить tasks.json c задачами сборки проекта, включения/выключения OpenOCD, и работу с точками останова, и отладку с помощью J-Link, а не FTDI и т. д., но это, если интересно, то в следующий раз.
UPD: Разработчики SDK подготовили настройки для VS Code в C:\habr\mcu-sdk-windows_2.3.0_20260703\Tools\IDE\VSCode, обязательно посмотрим 😊.
ссылка на оригинал статьи https://habr.com/ru/articles/1099562/